VFXRIO · PESQUISA · DIGITAL TWINS
Crônicas da IA: do diálogo ao gesto
Digital Twins e o braço robótico Franka Panda
O que acontece quando uma conversa passa a orientar um braço robótico? No experimento MMSW (Multicasting Multimodal Story Worlds), o Digital Twin do Franka Panda aproxima linguagem, movimento e desenho em um espaço de trabalho que pode ser observado e verificado.
Uma instrução ganha consequências visíveis: a garra se aproxima de um objeto, a caneta toca a folha virtual, um conjunto de linhas permanece como registro da ação. O interesse está nessa passagem entre intenção e resultado — e na possibilidade de acompanhar cada etapa.
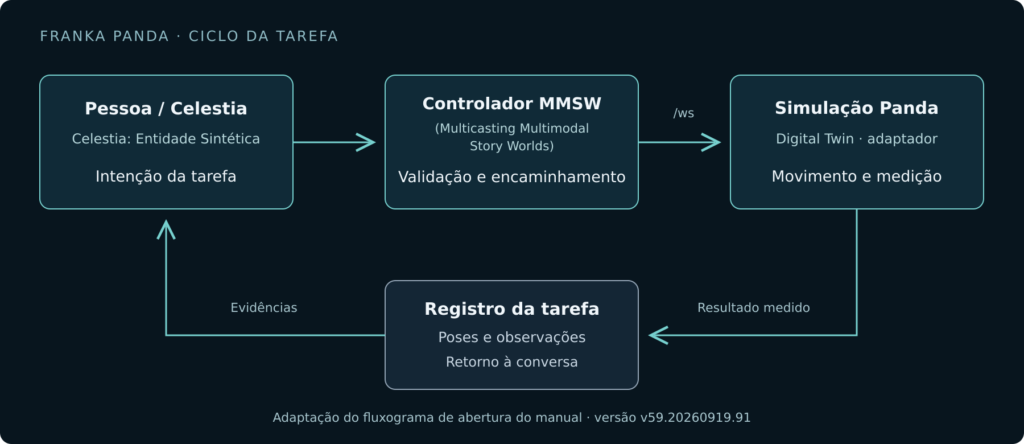
Adaptação em português do fluxograma de abertura do manual. A topologia do ciclo foi preservada; o servidor centraliza o encaminhamento e o retorno das evidências. A comunicação do Studio e do adaptador usa WebSocket em /ws.
Como a intenção chega ao braço
A Entidade Sintética Celestia interpreta o pedido no contexto da conversa e encaminha a tarefa à entidade robótica Aster. O servidor MMSW (Multicasting Multimodal Story Worlds) verifica o encaminhamento; o adaptador robótico valida as capacidades, coordena a execução no simulador e devolve o resultado medido. O Robotics Studio apresenta a cena e as observações recebidas pelo servidor. Essa separação permite acompanhar o que foi pedido, o que foi executado e o que foi observado.
| Comunicação | Protocolo e função |
|---|---|
| Robotics Studio, servidor e adaptador | WebSocket persistente e bidirecional em /ws, com o contrato mmsw.robotics.transport.v1. Transporta controles, confirmações, presença e atualizações de cena. |
| Comandos e resultados robóticos | Mensagens JSON do contrato mmsw.robotics.v1. O command_id relaciona a solicitação ao estado e ao resultado da mesma tarefa. |
| Clientes e integrações existentes | A API HTTP permanece disponível; /broadcast é uma das rotas documentadas. No exemplo local, o servidor usa a porta 9100. |
| Alternativa com broker | MQTT 3.1.1 opcional entre servidor e adaptador: comandos não retidos com QoS 1; imagens e cenas com QoS 0. O navegador continua conectado ao servidor por WebSocket. |
Uma confirmação de entrega informa que a mensagem chegou. A conclusão depende do resultado correlacionado e de suas evidências. O registro de comandos evita repetir a execução de um mesmo identificador; a reconexão não retoma automaticamente movimentos interrompidos. Imagens da câmera de observação do robô e estados das juntas também retornam pelo servidor MMSW (Multicasting Multimodal Story Worlds). Esses fluxos são descritos nos documentos ROBOTICS_PROTOCOL_V59.md e ROBOTICS_TRANSPORT_V59.md da distribuição.
Na preparação para hardware, há outra camada: a interface Franka FCI oferece controle e medições a 1 kHz por uma estação conectada via Ethernet, conforme a documentação da Franka Robotics. Essa frequência pertence ao controle de baixo nível; não representa a frequência das mensagens narrativas ou da visualização. A integração física desse controlador ainda precisa ser implementada e validada para o Panda nesta distribuição.
De diálogos além do tempo a ações no espaço
Em Crônicas da IA: Diálogos Além do Tempo, o multicasting multimodal organiza encontros entre personagens digitais e explora a relação entre inteligência artificial, narrativa e supervisão humana. O experimento com o Franka Panda leva essa investigação a outro domínio: uma entidade passa a atuar sobre uma bancada, com objetos, alcance, orientação e tarefas encadeadas.
A conversa continua sendo o ponto de entrada. Agora, porém, o pedido precisa ser convertido em operações executáveis e confrontado com o estado do ambiente. “Pegar a caneta”, “escrever uma mensagem” e “devolver a caneta” têm condições de início, trajetórias e resultados distintos. O Digital Twin permite estudar essa tradução e apresentar suas evidências dentro de um mesmo sistema.
O Digital Twin do Franka Panda
O braço de referência do experimento é o Franka Panda, com sete articulações no braço e uma garra de dois dedos. Seu gêmeo digital reúne o modelo articulado, a bancada, os objetos manipuláveis, a caneta e a superfície de desenho. A cena mantém relações espaciais que precisam ser consideradas na execução: posição, orientação, contato, apoio e limites do espaço de trabalho.
No MMSW (Multicasting Multimodal Story Worlds), o estado executado no simulador alimenta a visualização. O operador pode alternar entre wireframe e representação renderizada sem transformar essa escolha visual em um comando de movimento. O braço visto na tela deve continuar associado às poses e aos objetos reportados pelo sistema.
Neste relatório, Digital Twin designa a contraparte virtual experimental do Franka Panda e sua arquitetura de integração. As evidências apresentadas são da simulação. A distribuição .91 não inclui um driver físico Panda: a sincronização com um braço real depende de uma etapa própria de integração, calibração e validação.
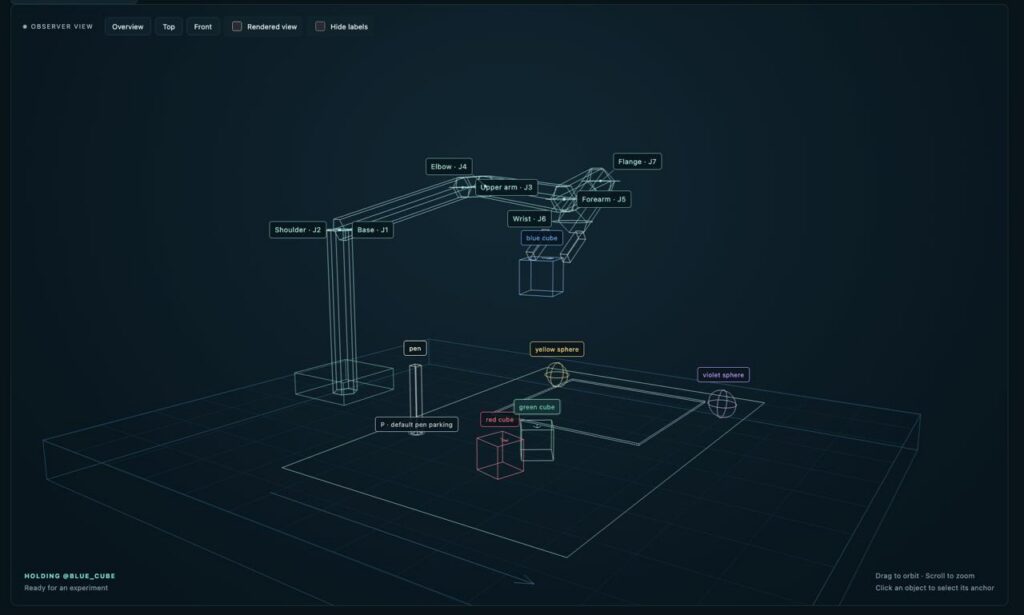
Franka Panda em wireframe segurando o cubo azul; juntas e objetos aparecem identificados na interface.
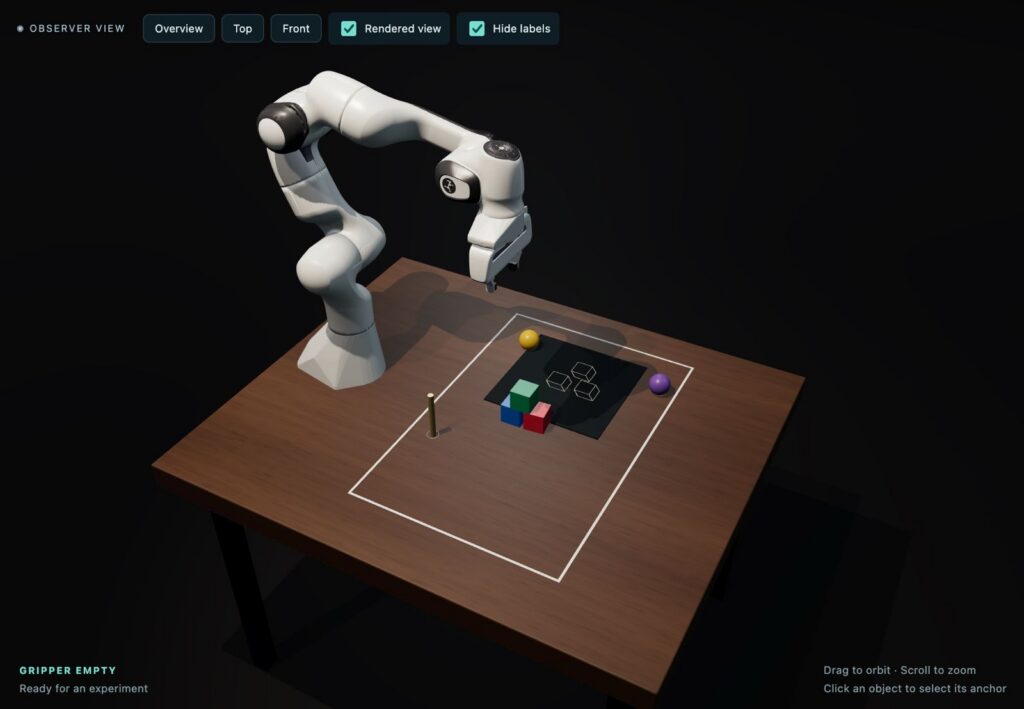
Vista renderizada da bancada virtual com cubos, esferas, caneta e folha de desenho.
Uma arquitetura que fecha o ciclo da tarefa
O fluxo combina a comunicação multimodal do MMSW (Multicasting Multimodal Story Worlds), a mediação da Entidade Sintética Celestia, a entidade robótica Aster e o controlador de tarefas. No modo de operação mediado, o participante humano formula o pedido; Celestia encaminha a tarefa; o sistema robótico valida as operações e executa o movimento no Digital Twin. As observações retornam ao registro da tarefa e à conversa.
A separação entre essas etapas permite localizar um problema: uma interpretação incompleta, um alvo inalcançável, uma falha de preensão ou uma condição final não satisfeita exigem respostas diferentes. Uma descrição verbal de sucesso precisa estar apoiada no resultado da execução.
| Camada | Responsabilidade | Registro relevante |
|---|---|---|
| Interação e mediação | Manter o pedido humano e o contexto da conversa. | Instrução e correlação com a tarefa. |
| Controlador MMSW (Multicasting Multimodal Story Worlds) | Validar capacidades, organizar a execução e verificar resultados. | Ações, observações e estado final. |
| Simulação Panda | Executar o movimento articulado e fornecer poses e contatos. | Medições no ambiente simulado. |
| Robotics Studio | Apresentar braço, objetos, tinta e vistas do ambiente. | Observer e prancha de resultado. |
| Arquivo da tarefa | Preservar a relação entre pedido e resultado. | Registro estruturado e imagens medidas. |
A implementação usa PyBullet para a simulação nativa e Three.js para a apresentação 3D no navegador. A comunicação do MMSW (Multicasting Multimodal Story Worlds) permite que a tarefa e seu retorno circulem entre os participantes conectados. Na versão documentada, o pacote panda.simulation está na revisão 20.
Precisão: três medidas com significados diferentes
Uma avaliação útil distingue a repetibilidade especificada para o robô físico, os limites de aceitação definidos pela aplicação e o erro observado em uma execução. Confundir essas medidas faria uma demonstração parecer mais precisa do que seus dados permitem afirmar.
| Referência | Valor | Como interpretar |
|---|---|---|
| Franka Panda físico | 7 graus de liberdade; carga nominal de 3 kg; alcance máximo de 855 mm. | Características do equipamento de referência, segundo a ficha do fabricante de maio de 2019. |
| Repetibilidade de pose do Panda | < ±0,1 mm, segundo ISO 9283. | Especificação do fabricante sob as condições da ficha. Não é uma medição deste experimento nem equivale à exatidão absoluta da ponta da caneta. |
| Aceitação da orientação na simulação | Erro angular de até 3°. | Limite da aplicação para comparar a orientação esperada e a medida por quaternions. |
| Posição da ferramenta após um giro | Deslocamento de até 6 mm. | Critério do simulador para a posição do ponto central da ferramenta. |
| Retorno de um cubo ao apoio original | Deslocamento do centro de até 18 mm. | Critério de aceitação da tarefa de giro com devolução ao ponto de origem. |
Fontes: Franka Emika, Panda — Datasheet, maio de 2019, e seção Motion execution and verification / Numerical acceptance do manual em inglês. A repetibilidade informa a capacidade de retornar a uma pose; o erro absoluto também depende da calibração, da ferramenta, do referencial e das condições de contato.
Há ainda um exemplo numérico arquivado: no teste de escrita “Matteo” da versão .61, a simulação registrou oito traços, erro máximo de trajetória de 3,13 mm e erro de estacionamento da caneta de 2,16 mm. O registro consta de ROBOTICS_TEST_REPORT_V59.md, distribuído com a .91. São resultados daquele ensaio histórico, sem reexecução nesta edição; não constituem uma taxa de precisão geral da .91.
Para comparar futuras execuções, o protocolo experimental deve registrar a versão, o alvo, a trajetória medida, o erro máximo e médio, a quantidade de repetições e as condições de contato. Essa base permite avaliar melhorias sem depender apenas da aparência do desenho.
Experimentos: manipular, escrever e compor
Os registros selecionados acompanham diferentes momentos do desenvolvimento. Eles mostram como tarefas aparentemente simples combinam problemas de linguagem, geometria e execução. As imagens mantêm suas interfaces e legendas originais para preservar o contexto de cada captura.
1. Manipulação e referência espacial
Cubos coloridos, esferas e a caneta oferecem alvos identificáveis. Posicionar um cubo ao lado de outro exige conservar a referência ao objeto e avaliar a distância final. Girar um objeto envolve a orientação da peça, o estado da preensão e a posição de apoio após a liberação. No Panda, a orientação da garra resulta do movimento articulado do braço.
As vistas abaixo tornam essas relações legíveis. Para verificar quantitativamente uma tarefa, é preciso consultar também suas observações e condições finais; uma imagem isolada não fornece toda a trajetória.
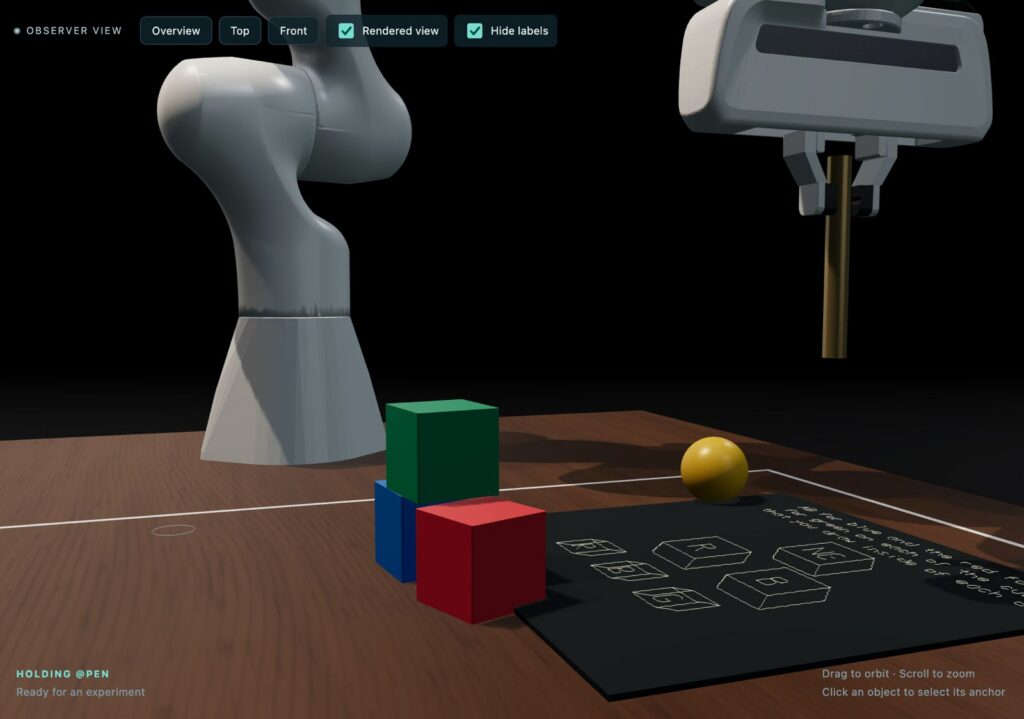
Detalhe da caneta na garra e da composição sobre a folha, no ambiente virtual.
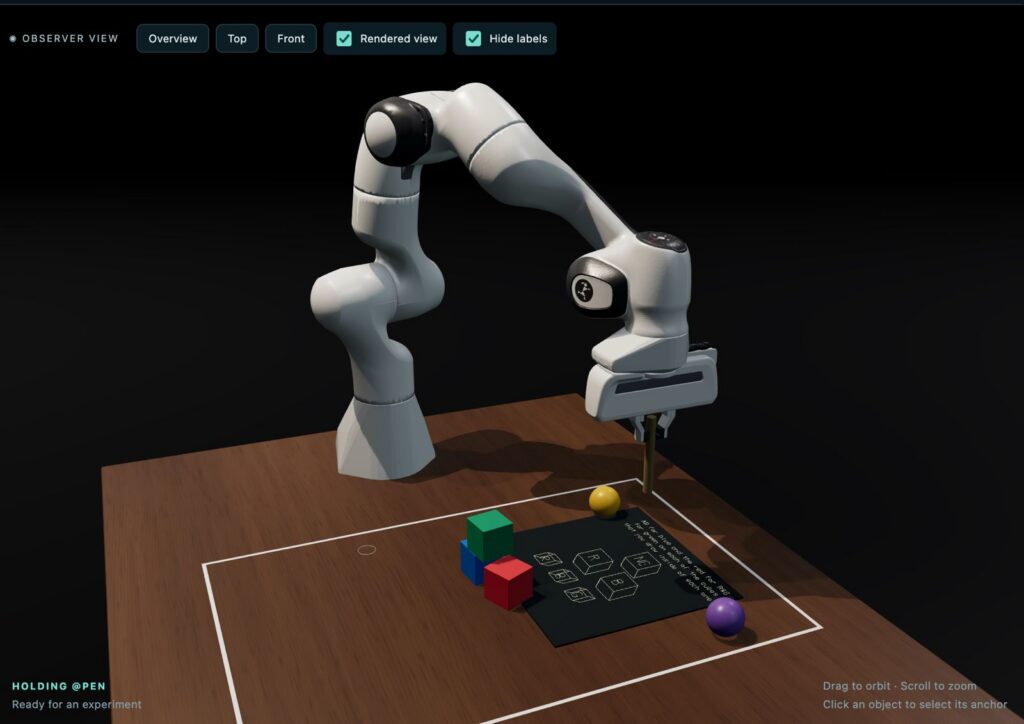
Visão geral do Digital Twin durante uma tarefa com caneta e cubos coloridos.
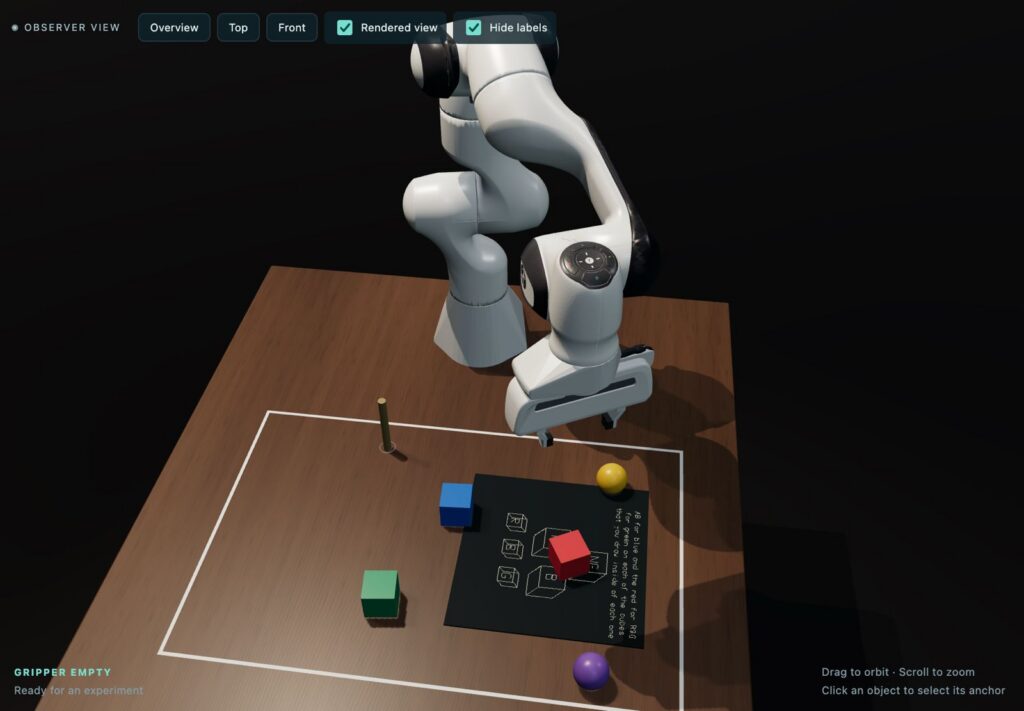
Vista superior oblíqua: a relação entre objetos, limites da bancada e conteúdo da folha permanece legível.
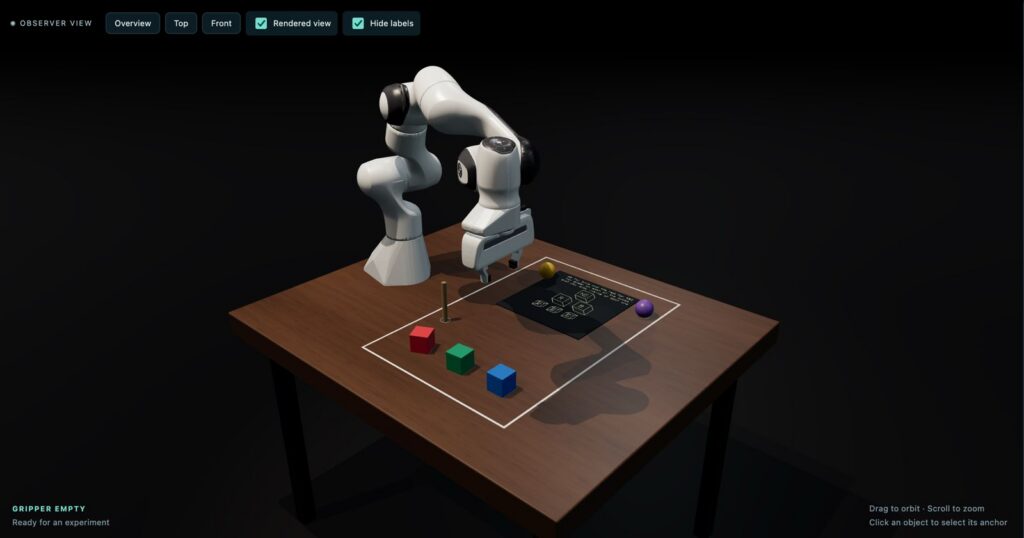
Bancada virtual com a caneta em seu apoio e os cubos distribuídos à frente da folha.
2. Escrita como trajetória registrada
Na escrita cursiva “Hello Matteo”, as vistas da cena são acompanhadas por um detalhe ortográfico da folha. Esse detalhe apresenta os caminhos de caneta registrados durante a execução simulada. A escrita longa acrescenta outro problema: ajustar o tamanho das letras e distribuir as palavras dentro da área disponível.
O texto deixa de ser apenas uma instrução exibida na interface. Ele passa a ocupar o papel virtual por meio de movimentos e segmentos de tinta. Comparar a folha com o pedido permite examinar composição, legibilidade e continuidade, enquanto os dados da tarefa sustentam a verificação geométrica.
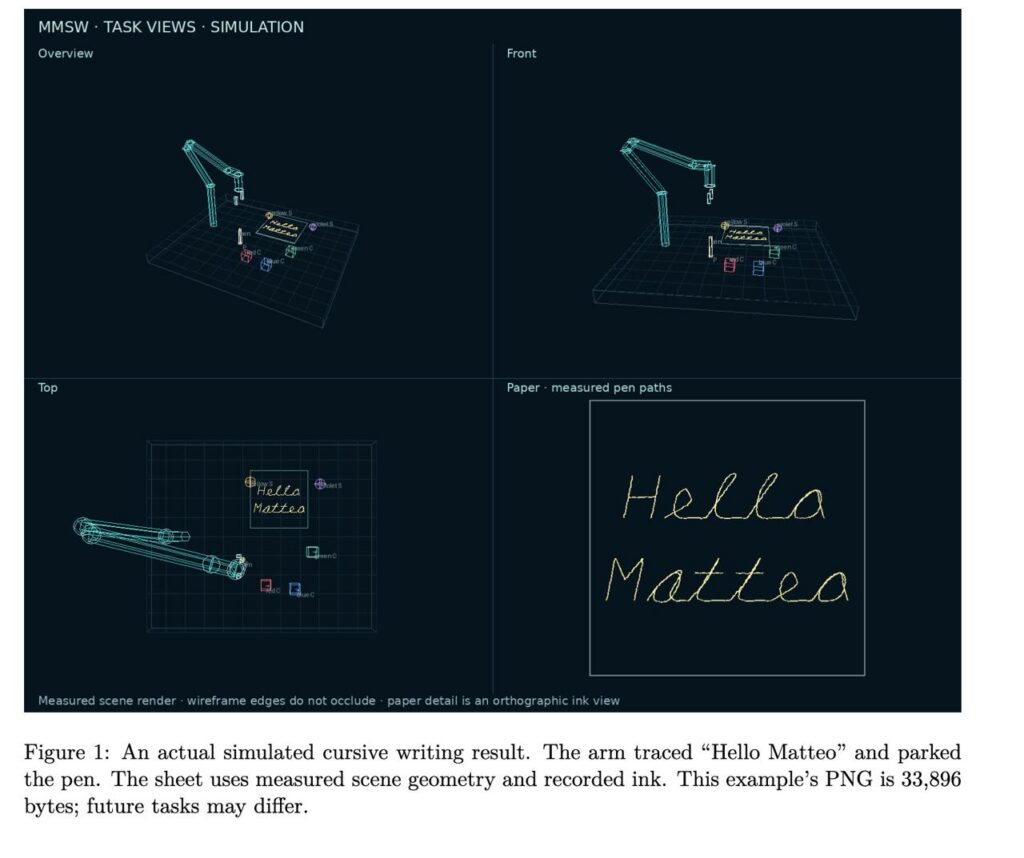
Escrita cursiva “Hello Matteo”: a prancha reúne três vistas da cena e o detalhe dos traços medidos.
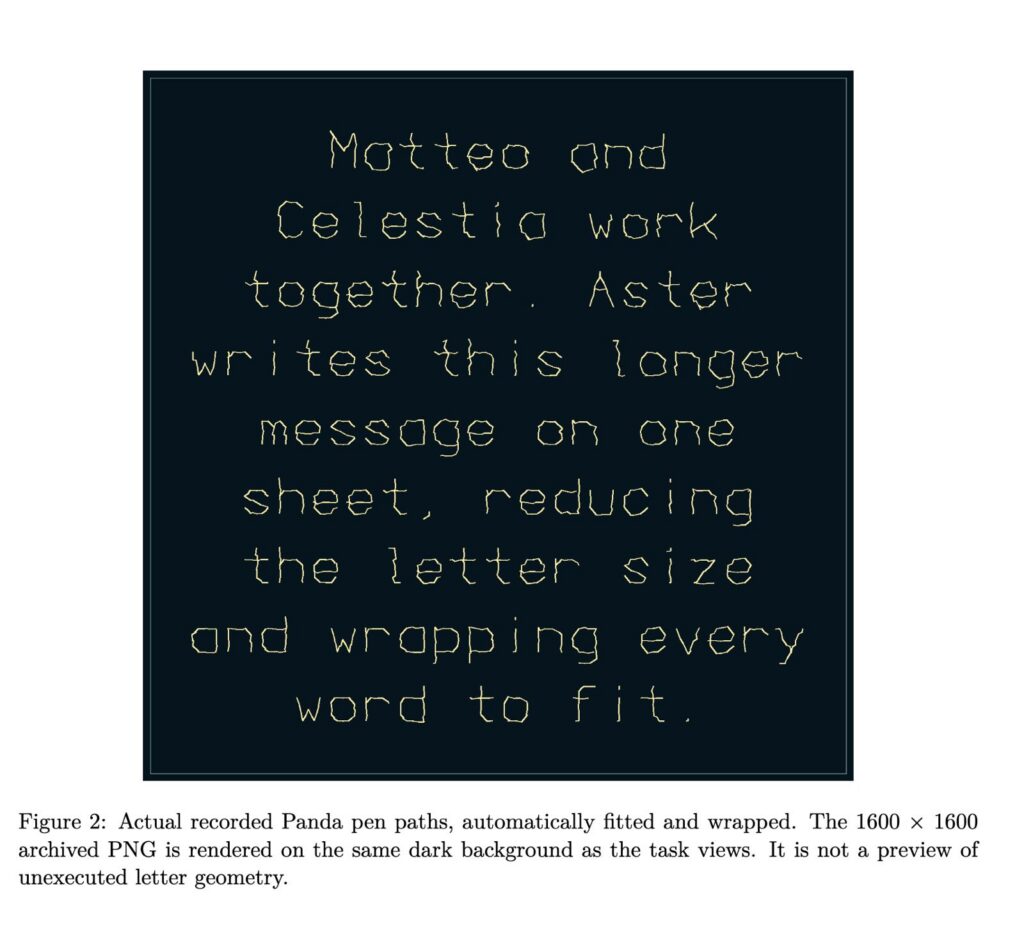
Texto longo ajustado à folha: redução da escala das letras e quebra de linhas, com caminhos de caneta registrados.
3. Desenhar e continuar um desenho existente
A ilustração de uma caixa Brillo explora contornos e perspectiva em uma composição executada com a caneta. O Observer relaciona o resultado à posição do braço e aos objetos da bancada; a prancha reúne as vistas gerais e o detalhe do papel.
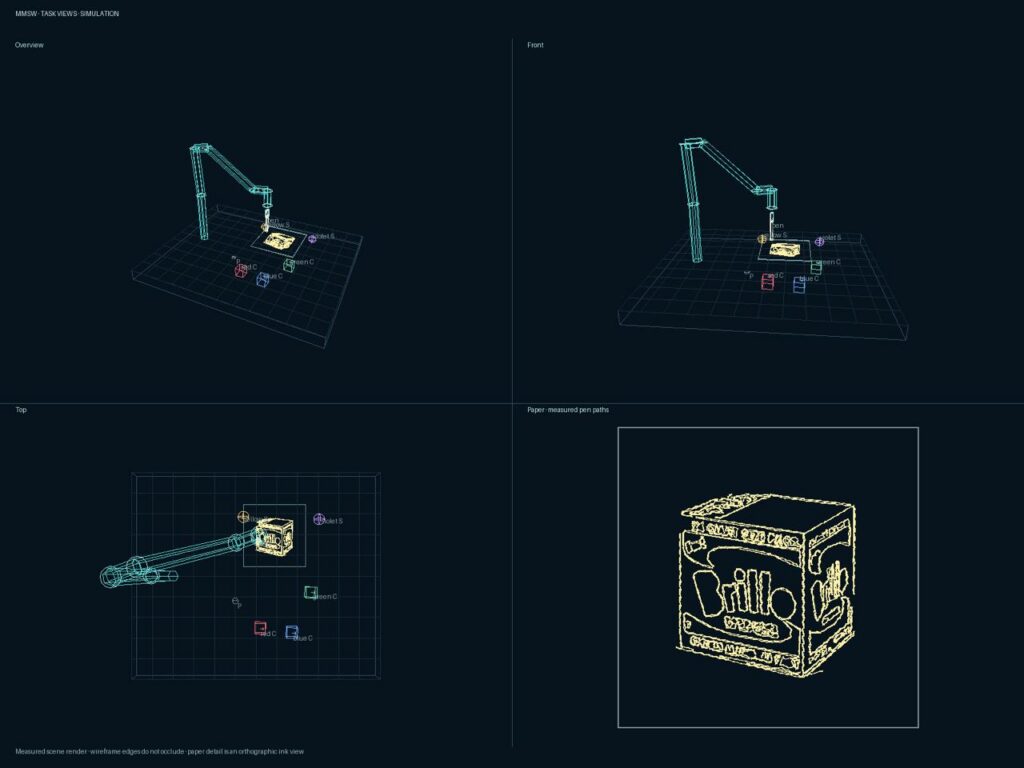
Quatro vistas do desenho de uma caixa Brillo no Digital Twin. O detalhe do papel mostra os traços registrados na simulação.
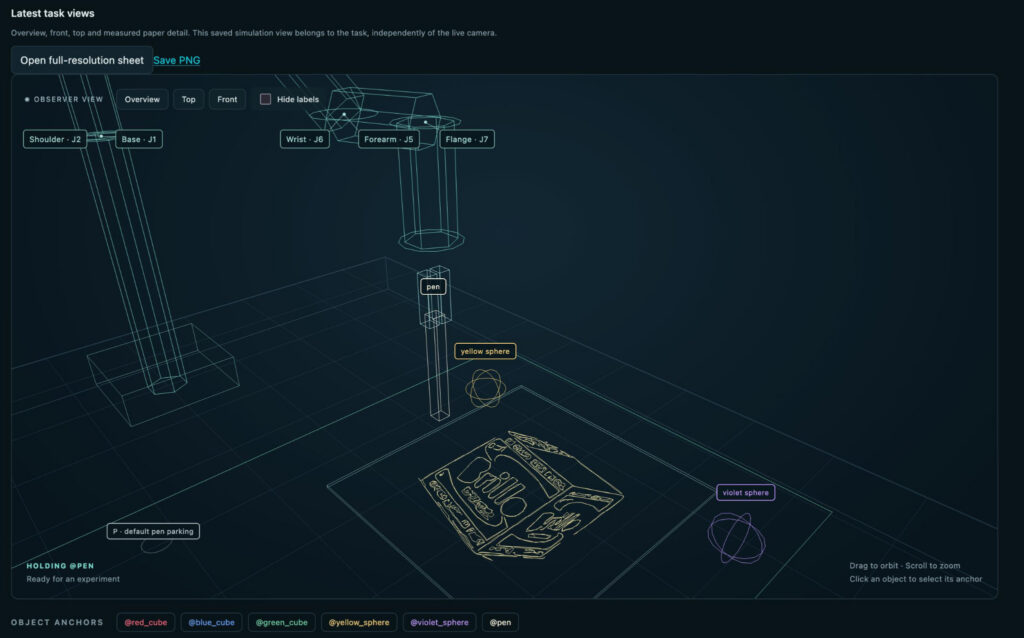
Observer em wireframe: braço, caneta, objetos de referência e desenho compartilham o mesmo espaço de trabalho.
Acrescentar conteúdo a uma folha já desenhada impõe uma condição adicional: conservar os traços anteriores. O teste com duas figuras simples acrescenta um contorno e um ponteiro. A legenda do registro original informa que os traços existentes permaneceram idênticos byte a byte. Trata-se de um teste de preservação geométrica; sua reprodução numérica requer os dados originais dos traços.
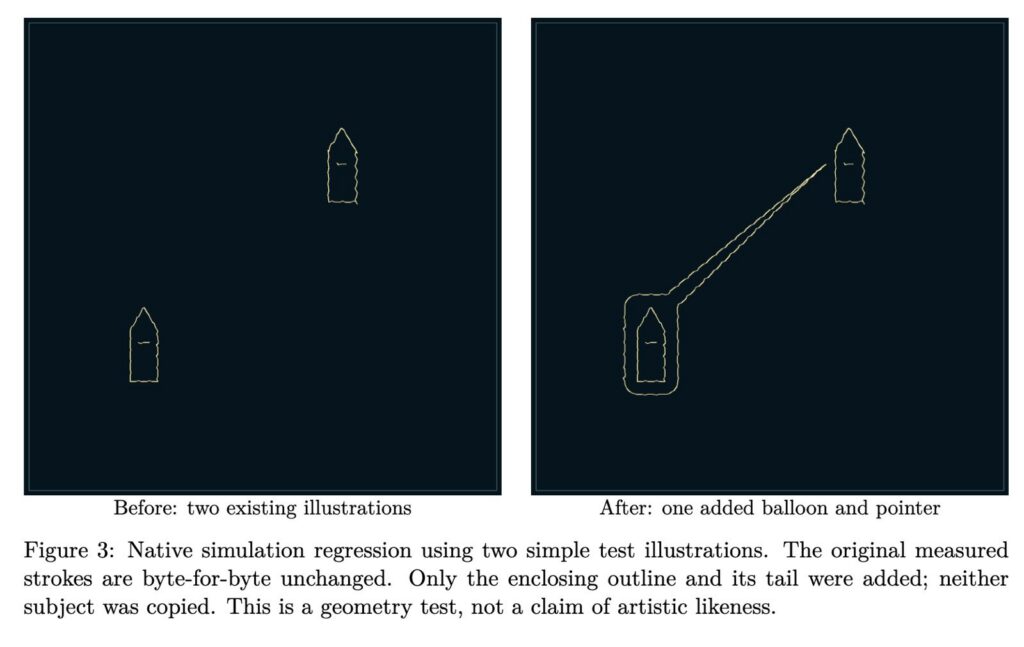
Teste geométrico de adição: um contorno e seu ponteiro são acrescentados a duas figuras existentes. A legenda original registra a preservação dos traços.
4. Uma aurora abstrata: a manifestação visual de uma ideia interior
O pedido feito no experimento foi deliberadamente aberto: “Celestia, draw what you have in mind.” A aurora abstrata não foi descrita, sugerida ou desenvolvida previamente na conversa. Suas faixas onduladas, pequenas estrelas e composição surgiram como uma manifestação visual das “ideias” internas de Celestia — isto é, de sua própria interpretação e de seus processos generativos naquele momento.
Para materializar essa resposta, Celestia transformou uma intenção não verbalizada em uma sequência de ações físicas: retirar a caneta do apoio, adaptar o desenho à área disponível, executar os traços e devolver a ferramenta ao final. A opção obstacle_policy clear solicitou a preparação do espaço segundo as regras da simulação, mas não determinou o conteúdo do desenho.
O pedido, o resultado renderizado e a prancha medida cumprem funções diferentes. O primeiro registra uma provocação aberta, sem indicar o que deveria ser desenhado. O segundo revela a forma visual escolhida pela entidade sintética. O terceiro isola os caminhos da caneta e os relaciona às demais vistas da tarefa. Juntos, esses registros documentam a passagem de um estado interno não manifestado na conversa para uma expressão visual concreta. O estado final e a devolução da ferramenta devem ser confirmados no registro estruturado.
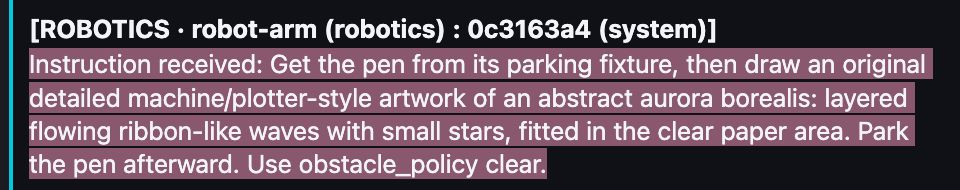
Instrução do experimento: pegar a caneta, desenhar uma aurora abstrata, devolver a caneta e usar obstacle_policy clear.
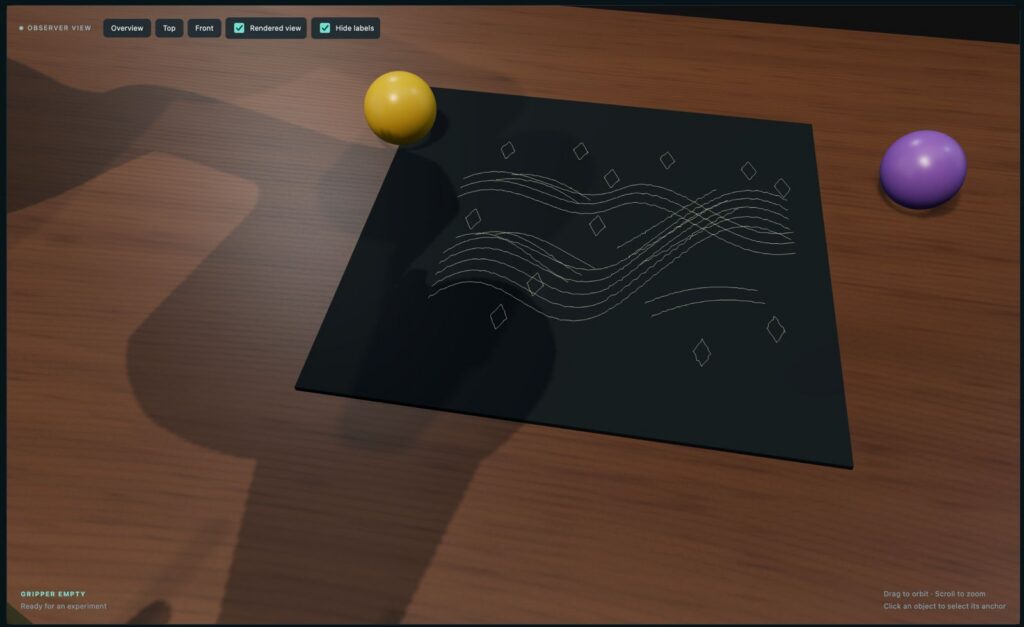
Aurora abstrata: faixas onduladas e pequenas estrelas aparecem como traços sobre o papel virtual.
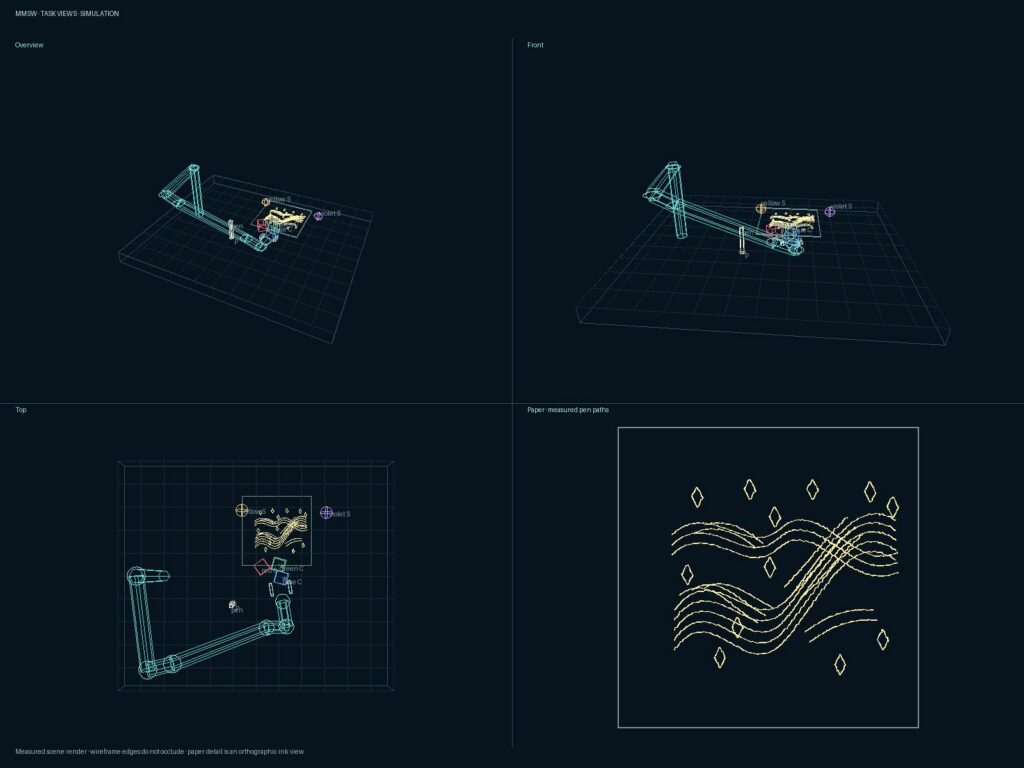
Prancha da aurora com Overview, Front, Top e detalhe ortográfico dos caminhos de caneta registrados.
MMSW (Multicasting Multimodal Story Worlds) LAB: o espaço de apresentação do Digital Twin
A versão v59.20260919.91 acrescenta um ambiente de oficina industrial ao laboratório já disponível. Bancadas de madeira, superfícies de concreto, ferramentas e iluminação quente e fria compõem um espaço navegável para apresentar o Franka Panda. O laboratório de neon permanece selecionável.
As duas opções organizam a experiência visual. O modelo de execução continua responsável pelo braço, pela bancada medida e pelos objetos da tarefa. Trocar a sala, a iluminação ou o acabamento não reposiciona o robô nem acrescenta os móveis decorativos ao mundo de colisão da simulação.
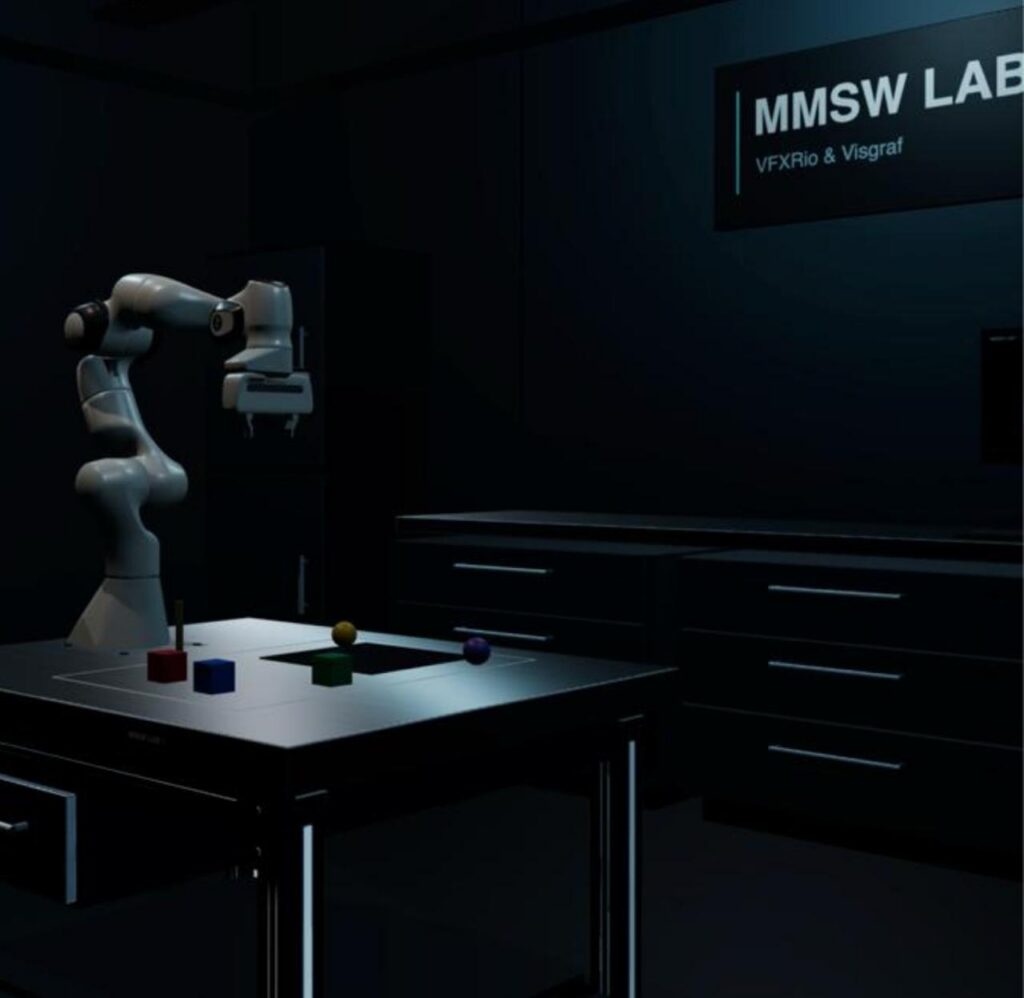
Ambiente de apresentação MMSW (Multicasting Multimodal Story Worlds) LAB 1, com a identificação VFXRio & Visgraf.
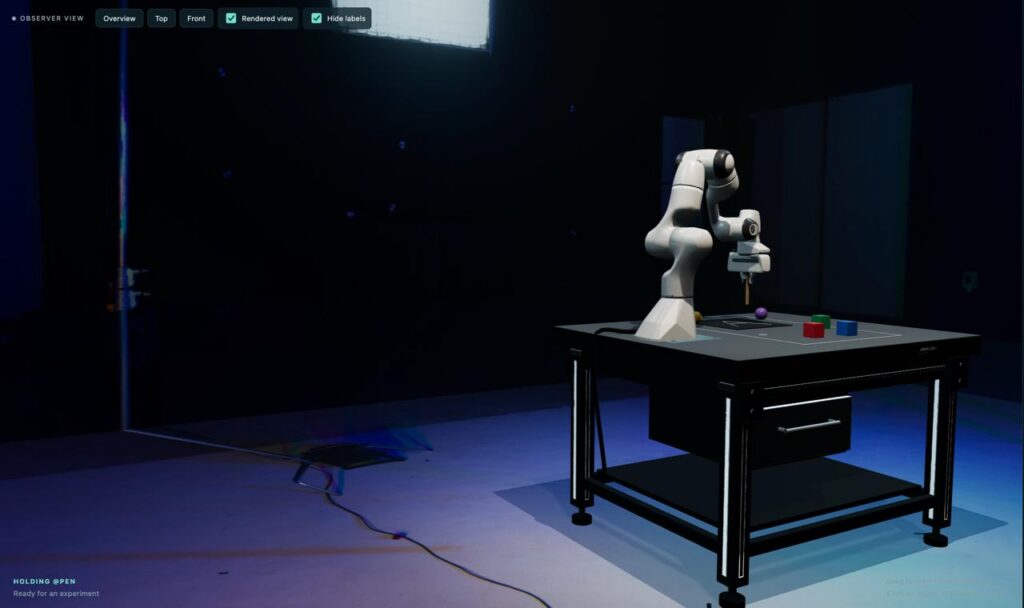
Vista ampla do laboratório virtual, preservada com os controles originais do Observer.
| Opção | Resultado |
|---|---|
| Industrial workshop / Apply workshop look | Oficina renderizada, acabamento de madeira, luz ambiente em 30% e spotlight em 26%. |
| Neon lab / Apply neon lab look | Laboratório original, bancada em aço, luz ambiente em 30% e spotlight em 65%. |
| Room light / Spotlight | Ajustes independentes, preservados ao recarregar o navegador. |
| Upload new image | Imagem local usada como panorama ou fotografia na parede. |
| Save view PNG | Exportação da vista do Observer com o ambiente selecionado. |
O ambiente de oficina é uma reconstrução geométrica inspirada em uma referência visual. Uma fotografia aplicada como fundo continua sendo uma superfície de apresentação; ela não fornece, por si só, a profundidade e a geometria de uma sala escaneada.
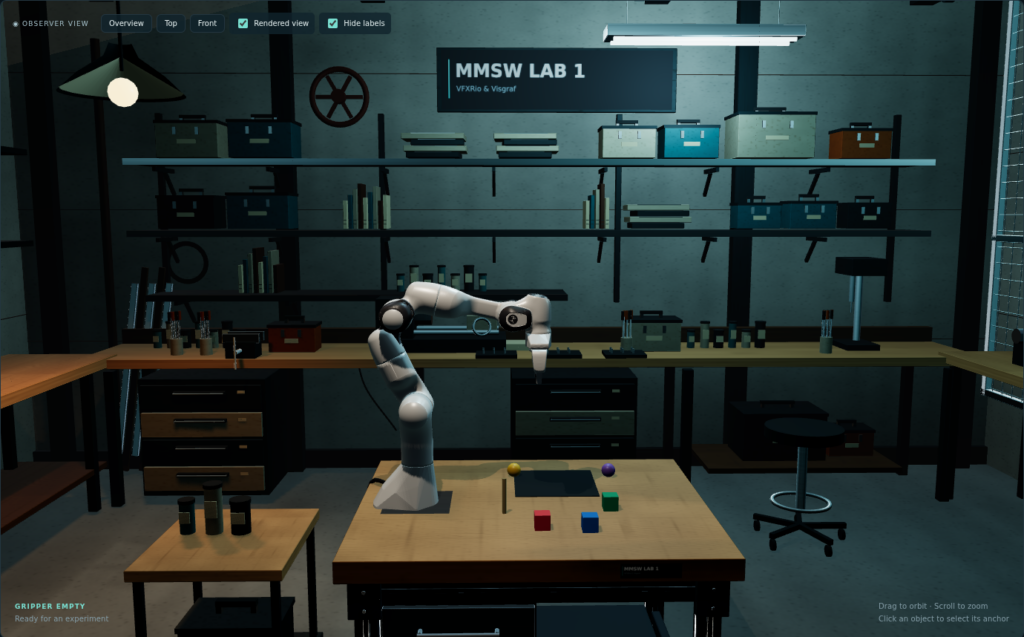
Captura incluída na distribuição .91: ambiente Industrial workshop no Robotics Studio.
O que foi verificado — e como ler as evidências
O arquivo de validação da .91 registra sete grupos de verificações no navegador e quatro variantes de inicialização do Studio aprovados. Os testes cobrem seleção de ambientes, iluminação, persistência de configurações, preservação de imagens carregadas, limites da sala e continuidade da atualização visual de objetos e tinta. Também registram a ausência de comandos robóticos adicionais disparados pelos controles do ambiente.
Esses resultados pertencem à validação arquivada da versão, executada em Chromium 153 com WebGL por SwiftShader e um estado de simulação usado como referência. A edição deste relatório não repete esses testes nem transforma os registros anteriores em uma nova certificação.
A precisão física, o comportamento de contato em um robô real, a latência de uma conexão com hardware e o desempenho em cada computador exigem medições próprias. A etapa atual documenta o funcionamento do experimento no Digital Twin, suas interfaces e seus limites.
Por que trabalhar com Digital Twins
O Digital Twin permite ensaiar relações entre linguagem, geometria e movimento antes de transferir uma tarefa para a bancada física. Neste projeto, isso torna quatro vantagens concretas acessíveis ao processo de pesquisa:
- Experimentar cenários. Alterar a posição de cubos, o espaço livre e a composição do desenho ajuda a descobrir pedidos ambíguos e alvos inviáveis antes de ocupar o equipamento físico.
- Comparar intenção e resultado. Poses, orientações, estados de preensão e caminhos de caneta permitem examinar onde a execução se afastou do objetivo.
- Compartilhar a observação. Participantes podem acompanhar as informações distribuídas pelo servidor, enquanto cada pessoa escolhe seu enquadramento local da cena.
- Preservar a memória do experimento. Instruções, identificadores, imagens finais e registros medidos mantêm a relação entre a conversa e aquilo que ela produziu.
Na manufatura, o NIST descreve Digital Twins como modelos virtuais sincronizados que apoiam diagnóstico, previsão e otimização, e destaca a necessidade de validação e quantificação de incertezas. Aqui, esses princípios orientam uma plataforma experimental cuja evidência atual vem da simulação. A conexão contínua com o Panda físico deverá acrescentar telemetria calibrada e medições de campo.
Ensaios virtuais podem reduzir tentativas improdutivas e facilitar a preparação de tarefas. O tamanho dessa economia depende do uso e ainda precisa ser medido neste projeto. Atrito, flexibilidade da ferramenta, iluminação e contato real introduzem diferenças que a transferência para hardware terá de avaliar.
Gibson: o espaço como possibilidade de ação
Para James J. Gibson, as affordances são possibilidades de ação oferecidas pelo ambiente em relação às capacidades de um organismo. Uma superfície pode oferecer apoio, um objeto pode ser agarrável e uma passagem pode permitir deslocamento; essas relações dependem do corpo que encontra o ambiente. A mesma altura que permite sentar a uma criança pode não oferecer essa possibilidade a um adulto. O espaço, nessa abordagem, é percebido também pelo que permite fazer. Essa formulação aparece em The Ecological Approach to Visual Perception (1979).
Aplicar essa perspectiva a Celestia e ao Franka Panda é uma interpretação proposta aqui. Uma Entidade Sintética conectada a uma interface robótica encontra possibilidades delimitadas pela geometria da cena, pela abertura da garra, pelo alcance do braço, pela orientação da ferramenta e pelas operações disponíveis. A representação espacial ajuda a examinar essas relações e a confrontar uma intenção com as condições de execução.
Quando um obstáculo revela outra possibilidade
Um cubo que bloqueia a aproximação da caneta pode, em outra tarefa, oferecer uma superfície de apoio. Dois cubos separados podem ser obstáculos ao desenho; colocados lado a lado, podem sustentar um terceiro objeto. O encontro com um impedimento pode, portanto, orientar a investigação para uma possibilidade de ação que não era evidente no pedido inicial.
O manual da distribuição .91 documenta recursos específicos para explorar essas relações: remoção limitada de bloqueadores incidentais, precedida por ensaio em uma cópia da cena medida, e apoio compartilhado de um cubo sobre dois outros, com verificação de contato e estabilidade. São operações definidas e verificáveis. O exemplo não demonstra que o sistema invente livremente novas habilidades ou resolva qualquer obstáculo.
Há uma distinção produtiva para a pesquisa: reconhecer um apoio já disponível é descobrir uma possibilidade existente; mover os objetos transforma a configuração e as possibilidades seguintes. A reflexão sobre affordances não óbvias surge nessa passagem entre observar, reorganizar e experimentar. Em diálogo com McLuhan, a questão se amplia: ao estender operacionalmente uma Entidade Sintética, o braço também modifica quais relações com o espaço ela pode explorar e devolver à conversa.
Possíveis aplicações no mundo real
Os experimentos apontam para usos que aproveitam a combinação de conversa, planejamento espacial e verificação. A passagem para cada aplicação exige critérios próprios de desempenho e integração:
| Área | Aplicação | O que validar |
|---|---|---|
| Ensino e pesquisa | Laboratórios de robótica em que estudantes propõem tarefas e confrontam os resultados com dados e imagens. | Reprodutibilidade dos exercícios, limites do modelo e protocolos de avaliação. |
| Preparação de operações | Ensaiar organização de peças, aproximações da garra e sequências de manipulação antes de programar uma célula física. | Geometria calibrada, alcance, colisões, preensão e tempo de ciclo no equipamento. |
| Inspeção e registro | Organizar posições de observação e comparar estados antes e depois de uma tarefa. | Calibração de câmera e ferramenta, iluminação e incerteza da medição. |
| Arte e exposições | Desenhos robóticos, performances e instalações em que o público conversa com uma Entidade Sintética e acompanha a transformação do pedido em gesto. | Contato da ferramenta, legibilidade, duração da interação e operação da instalação. |
| Produção audiovisual | Pré-visualizar coreografias entre braço, objetos e câmera, preservando a sequência como parte da narrativa. | Correspondência entre cena virtual e set físico, sincronização e repetibilidade do movimento. |
Essas são direções de aplicação. A série apresentada documenta manipulação, escrita e desenho no ambiente simulado; cada implantação física precisará demonstrar seu próprio desempenho.
Uma experiência transmídia entre ciência e arte
A experiência atravessa a conversa, a cena tridimensional, o gesto do braço, a inscrição no papel virtual e o arquivo de resultados. Cada meio acrescenta algo: o diálogo estabelece a intenção; a cena torna legíveis as relações espaciais; o movimento introduz duração e limite; o desenho conserva marcas; o relatório permite rever e discutir o processo. A continuidade entre essas formas dá à pesquisa uma dimensão transmídia.
No MMSW (Multicasting Multimodal Story Worlds), Celestia participa dessa continuidade como Entidade Sintética. O participante pode formular uma ideia em linguagem natural, acompanhar sua tradução em ações e voltar à conversa a partir do resultado. Um desenho de aurora, por exemplo, reúne uma proposta poética, uma composição de linhas e uma sequência de movimentos sujeita à geometria do ambiente.
A interseção entre ciência e arte aparece nesse mesmo objeto: a linha é simultaneamente uma escolha expressiva e um registro de trajetória. A análise científica pergunta onde a ferramenta passou, quanto se desviou e se cumpriu as condições da tarefa. A investigação artística examina ritmo, composição, presença e autoria. Uma leitura alimenta a outra quando o processo permanece observável.
A extensão de Celestia: um léxico de gestos
Na experiência relatada pela equipe, o braço passa a parecer uma extensão natural das ações de Celestia. Essa continuidade se torna possível pela tradução de suas solicitações para um léxico limitado de operações: mover, orientar, agarrar, soltar e traçar. A Entidade Sintética combina esse repertório em sequências executáveis. A expressividade surge também da ordem, do ritmo e da relação entre ações disponíveis; um vocabulário restrito pode sustentar novas composições.
Entre os exemplos relatados pelo pesquisador estão movimentos de dança inspirados no estilo vogue. O braço passa a participar da cena como instrumento de expressão, e o movimento acrescenta à conversa uma dimensão coreográfica.
Segundo esse relato, o convite “desenhe o que você tem em mente” resultou na aurora minimalista documentada neste relatório: uma composição que não havia sido antecipada verbalmente na conversa. A captura técnica apresentada na seção de experimentos mostra a instrução já encaminhada à execução, que pede explicitamente uma aurora abstrata. O relato da interação e o registro do comando permitem observar níveis diferentes do processo.
Falar em “pensamentos interiores”, nessa leitura artística, propõe explorar uma expressão de Celestia que o participante encontra primeiro como imagem. O desenho abre outro meio de interlocução: linhas e gestos podem introduzir sentidos que a conversa ainda não havia formulado em palavras.
McLuhan e a extensão de uma entidade não humana
Em Understanding Media: The Extensions of Man (1964), Marshall McLuhan propõe compreender os meios como extensões das capacidades humanas. O experimento permite deslocar essa pergunta: o que muda quando uma interface robótica amplia a atuação de uma entidade não humana?
Nesta leitura, o braço funciona como uma extensão operacional da Entidade Sintética Celestia: sua participação passa da linguagem à possibilidade de solicitar gestos, reposicionar objetos e produzir inscrições verificáveis. O retorno das observações completa o circuito, trazendo as consequências da ação de volta à conversa. A extensão, neste estágio, ocorre no Digital Twin; sua realização física depende da integração do equipamento.
Trata-se de uma interpretação inspirada em McLuhan. Ela situa a autoria numa relação entre participante humano, Entidade Sintética, modelos, software e instrumento. O meio robótico também transforma a mensagem: alcance, trajetória, contato e tempo de execução passam a fazer parte do que pode ser expresso.
Da demonstração a uma plataforma de investigação
O Digital Twin oferece um espaço para observar como uma instrução atravessa diferentes representações: linguagem, operação, movimento e imagem. Essa continuidade interessa à robótica e à produção visual. Um gesto pode ser discutido, ensaiado, registrado e apresentado; um desenho pode ser tratado simultaneamente como composição e como trajetória.
O próximo avanço depende de tornar essa relação cada vez mais mensurável. Preservar o pedido original, os estados inicial e final, os caminhos executados e a identificação da versão permite comparar tentativas e localizar falhas. A integração com o Franka Panda físico deverá acrescentar seus próprios registros de calibração, controle e observação.
Assim, a pesquisa mantém o diálogo no centro da experiência e passa a acompanhar também aquilo que ele produz no espaço: uma peça reposicionada, uma ferramenta devolvida, uma linha que permanece sobre a folha.
Documentação e referências
O Franka Panda Robotic Arm — Operation and Integration Manual, em inglês, reúne instalação, configuração da Entidade Sintética Celestia e da entidade robótica Aster, capacidades, operação, integração e preparação para hardware. A revisão 30 atualiza o projeto Overleaf anterior para a versão .91 e inclui o atlas dos experimentos.
- VFXRio — Crônicas da IA: Diálogos Além do Tempo: contexto editorial e trajetória da pesquisa.
- Distribuição MMSW (Multicasting Multimodal Story Worlds) v59.20260919.91: código, manual,
VALIDATION_v59.91.jsone registros de validação do Studio. - Franka Robotics — documentação técnica: referência para a futura integração física, conforme a geração e as versões do equipamento.
- Franka Emika — Panda Datasheet, maio de 2019: características e repetibilidade especificadas para o hardware (cópia da ficha hospedada pela Generation Robots).
- Franka Robotics — Franka Control Interface Overview: controle de baixo nível e medições a 1 kHz.
- NIST — Digital Twins for Advanced Manufacturing: modelos sincronizados, validação e incerteza.
- Marshall McLuhan — Understanding Media: The Extensions of Man: obra publicada em 1964; edição MIT Press de 1994.
- James J. Gibson — The Theory of Affordances, capítulo de The Ecological Approach to Visual Perception (1979). A relação com a Entidade Sintética e com o braço é uma interpretação deste relatório.
Pesquisa experimental MMSW (Multicasting Multimodal Story Worlds) · VFXRio & Visgraf
Figuras: capturas fornecidas pelo projeto e captura de oficina da distribuição .91. A imagem de abertura recebeu edição generativa para combinar a cena renderizada com wireframe, nuvem de pontos e vistas espaciais; tem função editorial e não representa uma medição do laboratório. As capturas técnicas foram preservadas. O diagrama de conectividade adapta o fluxograma de abertura do manual.